服务热线
发布时间:2026-08-30 16:37:16 人气:720
OTC FD-V8机器人常数设定是确保其精准运动与稳定运行的核心环节,需根据作业负载、工作半径及精度要求,配置运动参数(如速度、加速度)、坐标系(如世界坐标、工具坐标)及安全阈值(如软限位、碰撞检测),通过示教器或专用软件调整伺服增益、PID参数,可有效抑制振动、提升轨迹跟踪精度,需结合工具重量与长度校准TCP(工具中心点),确保作业点定位准确,合理的常数设定能延长设备寿命、降低故障率,是实现高效自动化生产的关键前提。
在工业自动化领域,机器人常数的精准设定是确保设备稳定运行、生产效率提升及安全保障的核心环节,作为专注于智能科技研发与应用的苏州凯铂克智能科技有限公司,我们深知OTC FD-V8机器人凭借其高精度、高可靠性及灵活性,在焊接、搬运、装配等场景中广泛应用,本文将系统介绍OTC FD-V8机器人常数设定的基本原则、关键参数、操作步骤及注意事项,为用户提供清晰、规范的指导,助力企业充分发挥机器人性能优势。
机器人常数设定需遵循“安全优先、精准匹配、动态优化”三大原则,确保设备运行与生产需求高度协同。
常数设定必须以安全为首要前提,避免因参数错误导致机器人运动超限、碰撞或设备损坏,设定前需确认急停功能正常、工作区域无人员及障碍物,并备份原始参数以便恢复。
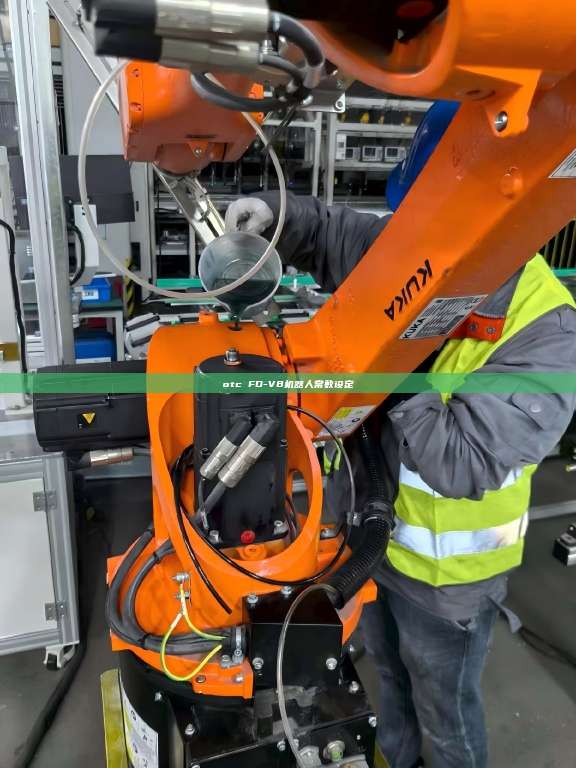
参数需与机器人本体结构、负载特性、工作环境及工艺要求相匹配,负载较重的场景需优化运动加减速参数,高精度焊接需调整轨迹平滑度参数,确保动作精准稳定。
生产需求或工况变化时(如更换工具、调整节拍),需重新评估并优化常数,通过实际运行数据反馈,持续提升机器人效率与稳定性。
OTC FD-V8机器人的常数参数涵盖运动控制、工具配置、坐标系设定等多个维度,以下为核心参数说明:
运动控制参数直接影响机器人动作的平滑性、速度及精度,是常数设定的核心。
| 参数名称 | 参数说明 | 设定建议 |
|---|---|---|
| 速度倍率(SPEED) | 控制机器人整体运行速度的比例系数(0%-100%) | 根据工艺需求设定,搬运场景可适当提高,精密装配需降低至50%以下以确保精度。 |
| 加减速时间(ACC/DEC) | 机器人从静止加速至设定速度或从设定速度减速至静止的时间(ms) | 需与负载匹配:轻负载(≤1kg)可缩短至100-200ms,重负载(≥5kg)延长至300-500ms,避免冲击。 |
| 轨迹平滑度(ADJUST) | 优化运动路径的平滑程度,减少拐角处的停顿或抖动 | 焊接、喷涂等连续运动场景建议设为“高平滑”,码垛、点焊等定位场景可适当降低。 |
| 死区补偿(DEAD BAND) | 消除传动间隙导致的定位误差(mm) | 一般设定为0.01-0.03mm,精度要求高的场景(如微装配)可进一步缩小至0.005mm。 |
工具参数的准确性直接影响机器人末端执行器的定位精度及运动稳定性。
| 参数名称 | 参数说明 | 设定建议 |
|---|---|---|
| 工具中心点(TCP) | 末端执行器的中心坐标,是轨迹计算的基准点 | 通过四点法或六点法标定,标定误差需≤0.1mm,确保焊接、喷涂等工艺的精准落点。 |
| 负载重量(LOAD) | 机器人末端工具及工件的重量(kg) | 必须与实际负载一致,误差≤±0.5kg,过载会导致电机过热及定位精度下降。 |
| 负载重心(LOAD C.G) | 负载相对于机器人法兰的中心坐标(mm) | 通过专用工具测量,确保重心偏移量≤10mm,避免高速运动时产生振动。 |
坐标系设定是机器人定位的基础,工作参数则影响运行环境适应性。
| 参数名称 | 参数说明 | 设定建议 |
|---|---|---|
| 用户坐标系(USER FRAME) | 自定义工作坐标系,基于基坐标系偏移 | 根据工件摆放位置设定,原点选择与加工基准重合,偏移量需精确测量至±0.5mm。 |
| 工具坐标系(TOOL FRAME) | 定义工具相对于法兰的坐标方向 | 与TCP配合使用,确保工具姿态与工艺要求一致(如焊枪角度需垂直于焊接平面)。 |
| 安全区域(SAFETY AREA) | 机器人禁止进入的空间范围,用于防止碰撞 | 根据工作环境设定,需覆盖人员活动区域及敏感设备,触发距离≥50mm。 |
OTC FD-V8机器人的常数设定需通过示教器完成,具体步骤如下:
以“速度倍率”和“TCP标定”为例,说明具体操作:
| 故障现象 | 可能原因 | 解决方法 |
|---|---|---|
| 机器人运动抖动 | 速度倍率过高、负载重心偏移或加减速时间过短 | 降低速度倍率、重新测量负载重心或延长加减速时间。 |
| TCP定位误差大 | 标定点位置偏差、工具固定松动或坐标系未重置 | 重新标定TCP、检查工具固定情况或重置用户坐标系。 |
| 碰撞报警频繁 | 安全区域设定过小、轨迹规划不合理或工作环境有障碍物 | 扩大安全区域、优化轨迹路径或清理工作区域障碍物。 |
OTC FD-V8机器人的常数设定是保障自动化生产效能的关键环节,苏州凯铂克智能科技有限公司提醒用户,严格遵循设定原则、规范操作流程,并结合实际工况持续优化参数,才能充分发挥机器人的性能优势,如需进一步的技术支持,欢迎随时联系我司专业团队,我们将为您提供全方位的解决方案与服务。
通过科学的常数管理与维护,OTC FD-V8机器人将为企业的高效、稳定生产提供坚实保障,助力智能制造升级。
【技术服务与配件支持】
本文由专业工业机器人维修团队整理发布。如果您在现场遇到设备报错、示教器故障或需要定期保养,欢迎随时联系我们的技术工程师进行咨询与现场服务。
服务热线/微信: 18550516156 魏工

您是本站第731370名访客 今日有3篇新文章/评论