《库卡KR210机器人维修保养手册》由苏州凯铂克智能科技有限公司编制,系统介绍了该型号机器人的日常维护、故障诊断及保养规范,内容涵盖机械部件检查、润滑系统维护、电气系统检测等关键环节,提供详细操作步骤与注意事项,旨在帮助用户确保机器人运行稳定、延长使用寿命,手册适用于操作人员及维护团队,是保障KR210机器人高效作业的重要技术指导资料。
库卡KR210机器人维修保养指南
苏州凯铂克智能科技有限公司
库卡KR210机器人作为工业自动化领域的核心设备,以其高精度、高可靠性和灵活性广泛应用于焊接、搬运、装配等场景,为确保机器人长期稳定运行、降低故障率、延长使用寿命,规范的维修保养至关重要,本指南基于库卡官方技术标准,结合实际运维经验,为操作及维护人员提供系统化的保养流程与故障处理方案,助力企业实现设备效能最大化。
日常保养(每日/每周检查)
日常保养是预防故障的基础,需由操作人员或现场维护人员按周期执行,重点关注机器人运行状态、安全防护及清洁工作。
每日检查(开机前/运行后)
(1)外观与清洁
- 本体清洁:使用干燥软布擦拭机器人本体、基座及线缆表面,清除粉尘、油污及碎屑(尤其避免进入关节密封处)。
- 工具接口:检查末端执行器(如焊枪、夹爪)安装是否牢固,连接线缆无破损、老化。
- 标识状态:确认急停按钮、安全警示标识清晰可见,无遮挡或损坏。
(2)运行状态检查
- 启动自检:开机后观察控制器自检流程,确保无报警提示(如“控制器故障”“伺服报警”等)。
- 动作测试:手动低速运行各轴(S1-S6),确认运动平稳无异响、无抖动,限位开关有效。
- 参数监控:通过控制器显示屏查看关键参数(如电池电压、润滑油温、电机电流),均在正常范围(参考手册技术参数表)。
(3)安全系统验证
- 急停功能:测试机器人本体及控制柜急停按钮,触发后能立即切断动力源且报警正常。
- 安全门联锁:若配备安全门,验证开门时机器人自动暂停,关门后恢复功能正常。
每周检查
(1)机械部件检查
- 关节润滑:检查各轴(S1-S6)加油嘴无堵塞,使用指定润滑脂(如Shell Alvania EP2)按定量补充(参考手册润滑图表,避免过量导致密封泄漏)。
- 齿轮箱:通过油位观察窗检查齿轮箱油量,不足时添加指定型号润滑油(如Shell Omala HD220)。
- 轴承与连杆:检查运动部件(如臂部、腕部)连接螺栓无松动,必要时按扭矩标准复紧(参考手册紧固件列表)。
(2)电气系统检查
- 线缆状态:检查动力线、编码器线、通讯线(如Ethernet、Profinet)无挤压、磨损,接头无松动。
- 控制器散热:清洁控制器过滤网(若适用),确保风扇运行正常,通风口无堵塞,内部温度≤40℃。
- 电池电量:测量控制器备份电池电压(≥3.6V/节),避免电池耗尽导致参数丢失。
(3)精度校核
- 零点校准:执行机器人零点标定,确保各轴参考位置准确(偏差≤±0.1°),避免因零点偏移导致轨迹误差。
定期保养(每月/每季度/每年)
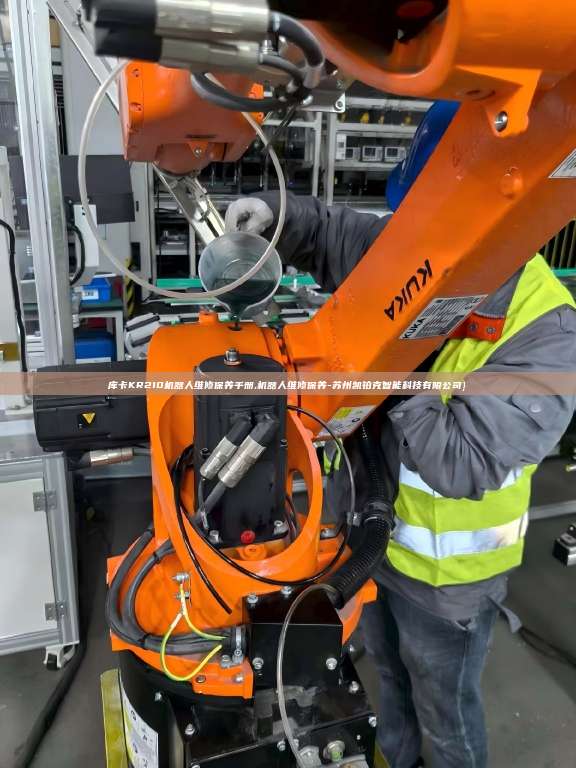
定期保养需由专业维护人员执行,涉及深度检测、部件更换及系统调试,建议结合生产计划停机进行。
每月保养
(1)核心部件检测
- 伺服电机:检查电机绕组绝缘电阻(≥10MΩ),轴承无异响,碳刷磨损≤5mm(若为有刷电机)。
- 减速机:测试减速机运行噪音(≤70dB),油品无乳化、杂质,必要时更换润滑油。
- 制动器:检查各轴制动器制动力矩(通过手动测试,确保断电后无下滑),制动片磨损量≤极限值(参考手册制动器参数)。
(2)系统功能测试
- 轨迹精度:使用激光跟踪仪或球杆仪测试机器人重复定位精度(≤±0.05mm),确保满足工艺要求。
- 通讯功能:验证机器人与PLC、HMI等设备通讯正常,数据传输无丢包、延迟。
(3)软件与数据备份
- 控制器备份:备份机器人系统参数、程序文件及配置数据至U盘或云端,防止意外丢失。
- 系统更新:检查是否有官方系统补丁或固件更新,按需升级(升级前务必备份原程序)。
每季度保养
(1)深度清洁与润滑
- 本体内部清洁:打开机器人外壳(断电后),清除内部粉尘、油污,尤其关注电机、编码器等精密部件。
- 导轨与丝杠:检查线性轴(若配备)导轨滑动面,涂抹指定润滑脂,确保运动顺畅。
(2)安全系统全面检测
- 安全回路:使用安全回路测试仪验证所有安全信号(如光栅、安全地毯、急停)响应时间≤100ms。
- 机器人安全功能:测试如“手动慢速模式”“空间限制”等安全功能是否生效,参数设置是否符合安全标准。
(3)液压/气动系统(若适用)
- 液压单元:检查液压管路无泄漏,油温正常(≤50MPa),液压油清洁度等级NAS≤8级。
- 气动系统:测试气缸动作速度、压力稳定性(≥0.6MPa),气管无老化、龟裂。
每年保养
(1)大部件更换与检修
- 减速机/齿轮箱:运行满5000小时或出现异常噪音时,更换内部齿轮、轴承及密封件,更换润滑油并清洗油箱。
- 伺服电机:运行满8000小时或效率下降时,更换轴承、碳刷,或进行电机绕组重绕。
- 线缆更换:检查动力线、编码器线磨损情况,绝缘层破损超过30%时需整体更换。
(2)控制系统升级
- 控制器硬件:检测主板、电源模块、驱动板等电子元件性能,老化或损坏时更换原厂配件。
- 软件版本:升级至最新版本机器人操作系统(如KRC5/KRC8),优化控制算法与兼容性。
(3)全面精度校准
- 机器人标定:使用高精度标定工具(如激光跟踪仪)进行机器人基坐标系、工具坐标系、工件坐标系的全局标定,确保综合定位精度≤±0.1mm。
常见故障及处理方法
报警类故障
| 报警代码 |
故障描述 |
处理步骤 |
| 10001 |
伺服驱动器过载 |
检查机械部件是否卡滞;2. 测量电机电流,超载时降低负载;3. 驱动器复位重启。 |
| 20003 |
控制器通讯中断 |
检查网线/通讯线连接;2. 确认IP地址设置正确;3. 重启控制器与通讯设备。 |
| 30015 |
制动器故障(S1轴) |
断电后手动旋转S1轴,检查是否卡滞;2. 测量制动器电压(24V±10%);3. 更换制动器。 |
性能类故障
| 故障现象 |
可能原因 |
处理步骤 |
| 运行抖动/异响 |
减速机缺油/轴承损坏 |
补充指定润滑脂;2. 拆卸检查轴承,磨损时更换。 |
| 定位精度下降 |
零点偏移/机械磨损 |
执行零点标定;2. 检查连杆螺栓松动情况并复紧;3. 必要时进行精度校准。 |
| 末端执行器动作迟缓 |
气压不足/液压泄漏 |
调整气源压力(≥0.6MPa);2. 检查液压管路,更换密封件。 |
紧急处理流程
- 突发异响/冒烟:立即按下急停按钮,切断总电源,隔离故障区域,联系专业维修人员。
- 碰撞事故:记录碰撞位置与力度,检查机械结构变形、电机编码器损坏情况,更换受损部件后重新标定。
注意事项
- 安全第一:所有保养操作需在断电、挂牌(LOTO)后进行,佩戴绝缘手套、护目镜等防护装备。
- 原厂配件:维修时务必使用库卡原厂或认证配件,避免第三方配件兼容性问题。
- 资质要求:涉及控制器、伺服系统等复杂部件维修时,需由库卡认证工程师或经过专业培训的人员执行。
- 记录存档:建立《维修保养台账》,详细记录保养时间、项目、更换部件及操作人员,便于追溯分析。
规范的维修保养是保障库卡KR210机器人高效运行的核心环节,苏州凯铂克智能科技有限公司建议企业根据设备使用频率与工况,制定个性化保养计划,并结合专业培训提升运维人员技能,通过科学维护,最大限度发挥机器人性能,为企业生产创造持续价值。
(注:本指南内容基于库KR210机器人通用技术标准,具体参数以设备随机手册为准,特殊工况请咨询官方技术支持。)
【技术服务与配件支持】
本文由专业工业机器人维修团队整理发布。如果您在现场遇到设备报错、示教器故障或需要定期保养,欢迎随时联系我们的技术工程师进行咨询与现场服务。
服务热线/微信: 18550516156 魏工
 服务热线