ABB IRB 6700机器人保养手册由苏州凯铂克智能科技有限公司编制,系统涵盖机器人日常维护、定期保养及故障维修全流程,内容包含本体润滑、部件检查(如电池、制动器)、精度校准等关键操作规范,明确保养周期与操作标准,旨在确保机器人运行稳定性与延长使用寿命,手册结合实战经验,提供故障诊断步骤与解决方案,助力用户高效完成维护作业,保障生产安全与效率,是ABB IRB 6700机器人用户的专业指导参考。
ABB IRB 6700机器人保养指南
苏州凯铂克智能科技有限公司
ABB IRB 6700机器人作为工业自动化领域的核心设备,以其高负载、高精度和高可靠性广泛应用于焊接、搬运、装配等场景,为确保机器人长期稳定运行、降低故障率并延长使用寿命,规范的日常保养与定期维护至关重要,本指南基于ABB官方保养手册,结合实际应用场景,为用户提供系统化的保养操作规范,助力企业实现设备高效管理。
保养周期与分类
根据保养频率与操作复杂度,IRB 6700机器人保养分为日常检查、周保养、月保养、季度保养及年度保养五大类,具体周期如下:
| 保养类型 |
周期 |
核心目标 |
| 日常检查 |
每次开机前/关机后 |
及时发现异常,确保设备安全启动 |
| 周保养 |
每周1次 |
清洁表面与关键部件,检查基础功能 |
| 月保养 |
每月1次 |
检查易损件,润滑运动部件 |
| 季度保养 |
每季度1次 |
全面检测性能,预防潜在故障 |
| 年度保养 |
每年1次 |
深度维护,更换核心部件 |
日常保养操作规范
开机前检查
- 外观检查:目视检查机器人本体、控制柜(IRC5)是否有明显损伤、变形或异物(如油污、冷却液泄漏痕迹)。
- 急停按钮测试:确认机器人本体与控制柜上的急停按钮可正常触发(按下后系统断电,需手动复位)。
- 工作区域确认:确保机器人运动范围内无人员、障碍物或干涉设备,安全防护装置(如安全光栅、围栏)完好有效。
运行中监控
- 声音与振动:运行时注意有无异常噪音(如异响、摩擦声)或振动,若有异常立即停机检查。
- 指示灯状态:观察控制柜电源灯、状态灯是否正常(如绿灯常亮表示系统正常,红灯闪烁需查看故障代码)。
- 负载匹配:确认当前负载不超过机器人额定负载(如IRB 6700-150型号额定负载150kg),避免超载运行。
关机后清理
- 表面清洁:使用干燥软布擦拭机器人本体、工具法兰及电缆表面,清除灰尘、碎屑;若有油污,可用中性清洁剂擦拭后干燥。
- 电缆整理:检查机器人基座、手臂电缆是否固定牢固,无挤压、磨损现象,避免拖拽导致线缆损坏。
周保养操作规范
润滑系统检查
- 润滑油位检查:
- 机器人本体:通过润滑油位观察窗(位于机器人基座或大臂),确保油位在上下刻度线之间;若低于下限,需添加ABB专用润滑脂(推荐LUSO Grease EP2)。
- 控制柜:检查齿轮箱油位(若适用),确保油量充足,无乳化、变质现象。
- 润滑管路检查:目视检查润滑管路有无泄漏、堵塞,接头是否紧固。
冷却系统检查
- 风扇运行状态:检查控制柜冷却风扇是否正常运转,无卡滞、异响;清理风扇滤网(位于控制柜后部)上的灰尘,确保通风顺畅。
- 冷却液检查:对于水冷型号,检查冷却液液位是否正常,管路有无泄漏;若冷却液浑浊或不足,需更换或补充(推荐使用乙二醇型冷却液,比例符合环境温度要求)。
紧固件检查
- 关键螺栓检查:使用扭矩扳手检查机器人基座固定螺栓、大臂/小臂连接螺栓的紧固力矩(参考手册标注值,如基座螺栓力矩通常为800-1000N·m),防止松动导致精度下降。
月保养操作规范
精度检测
- TCP校准:使用校准工具(如校准球)重新校准工具中心点(TCP),确保重复定位精度±0.1mm以内(根据应用场景可适当调整)。
- 零点标定:检查机器人各轴零点位置是否准确,若发现偏移,需通过示教器重新标定零点。
易损件检查与更换
- 电池更换:检查控制柜后备电池(用于保存机器人配置数据),电压低于3.6V时需及时更换(推荐ABB原装电池,避免数据丢失)。
- 防尘滤网更换:更换控制柜进风口、机器人手腕关节处的防尘滤网(周期根据环境粉尘量调整,通常1-3个月)。
电气系统检查
- 电缆磨损检查:重点检查机器人基座电缆(弯折处)、手腕电缆与外部管线连接处,有无表皮破损、铜丝外露;若发现损伤,需立即包扎或更换。
- 端子紧固:检查控制柜内电源端子、I/O模块端子是否松动,使用螺丝刀紧固(避免用力过大损坏端子)。
季度保养操作规范
运动部件深度润滑
- 润滑点补充:对机器人手腕、大臂、小臂等关键运动关节的润滑点(通常为Zerk注油嘴)按手册要求补充润滑脂,每个注油嘴注入量约5-10ml,避免过量导致密封损坏。
- 旧脂清理:注脂前,先清理旧脂及杂质,确保润滑通道畅通。
制动器检查
- 制动器功能测试:手动断电(触发急停),检查各轴制动器是否立即制动,无打滑现象;若制动延迟或失效,需调整制动器间隙或更换制动片。
- 制动器间隙测量:使用塞尺测量制动器间隙(参考手册标准值,通常为0.3-0.5mm),超差时需调整。
控制柜维护
- 内部清洁:断电后,打开控制柜门,用压缩空气吹扫内部灰尘(重点清理电源模块、驱动模块散热片),再用干布擦拭电路板表面(避免液体进入)。
- 模块状态检查:检查驱动模块、CPU模块指示灯是否正常,有无过热变色痕迹(模块表面温度不超过60℃)。
年度保养操作规范
核心部件更换
- 齿轮箱更换:检查机器人本体齿轮箱油质,若出现金属屑、异常磨损,需更换齿轮箱(建议使用ABB原装齿轮箱,并更换密封件)。
- 轴承更换:对运行噪音增大、精度下降的关节轴承进行更换,确保机器人运动平稳。
全面性能测试
- 负载测试:在额定负载下测试机器人运行速度、重复定位精度,确保符合出厂标准(如IRB 6700重复定位精度±0.05mm)。
- 安全功能测试:测试安全光栅、急停按钮、安全门锁等安全联动功能,确保符合ISO 13850标准。
系统备份与升级
- 数据备份:通过示教器备份机器人程序、配置参数、校准数据等,防止数据丢失。
- 固件升级:检查ABB官方是否有最新固件版本,若有,在工程师指导下进行升级(升级前需确认备份完整)。
注意事项
- 安全第一:保养前务必切断机器人总电源,挂锁并挂牌(“禁止操作”),确认能量释放完毕(如电容放电)。
- 工具规范:使用专用工具(如扭矩扳手、润滑枪),避免使用不匹配工具导致部件损坏。
- 配件合规:更换部件时,务必使用ABB原装或认证配件,确保兼容性与可靠性。
- 记录存档:建立保养台账,详细记录每次保养的时间、内容、更换部件及操作人员,便于追溯与分析。
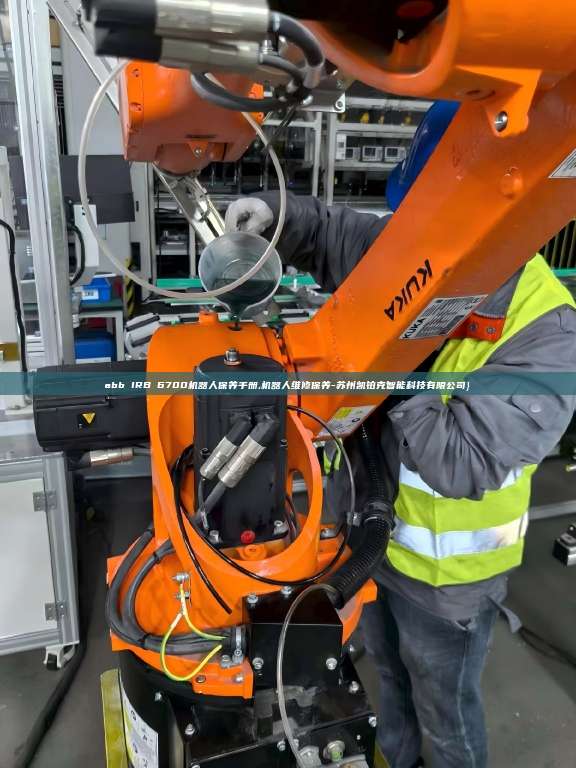
规范的保养是ABB IRB 6700机器人稳定运行的基石,苏州凯铂克智能科技有限公司建议用户严格按照本指南执行保养计划,并结合实际工况调整保养细节,如遇复杂故障或技术疑问,可联系ABB官方技术支持,确保设备始终处于最佳工作状态,为企业生产效率保驾护航。
【技术服务与配件支持】
本文由专业工业机器人维修团队整理发布。如果您在现场遇到设备报错、示教器故障或需要定期保养,欢迎随时联系我们的技术工程师进行咨询与现场服务。
服务热线/微信: 18550516156 魏工
 服务热线