在工业自动化生产线上,ABB IRB 4600机器人凭借其高刚性和紧凑结构,成为搬运、焊接与上下料工位的核心设备,许多设备维护人员都会遇到一个棘手问题:明明刚做完周期性保养,机器人却频繁弹出报警,甚至无法正常使能,这并非保养无效,而是保养后的参数复位、机械装配与系统校准环节出现了偏差,本文将围绕“ABb IRB 4600机器人保养后消除报警”这一核心,梳理常见报警类型与消除逻辑,帮助您快速恢复生产。
保养后为何反而报警?
保养通常涉及更换润滑脂、电池、皮带,以及清洁编码器、线束和风扇,以下操作极易触发报警:
- SMB电池更换后未更新日期——导致“38213 电池备份丢失”或“37001 转数计数器未更新”。
- 各轴编码器线缆插拔后接触不良——触发“34305 编码器故障”或“43115 串行测量板错误”。
- 关节重新装配后零点偏移——出现“50056 关节碰撞”或“34304 转数计数器错误”。
- 润滑脂加注过量或型号错误——引发“50057 关节过载”或“34307 电机温度过高”。
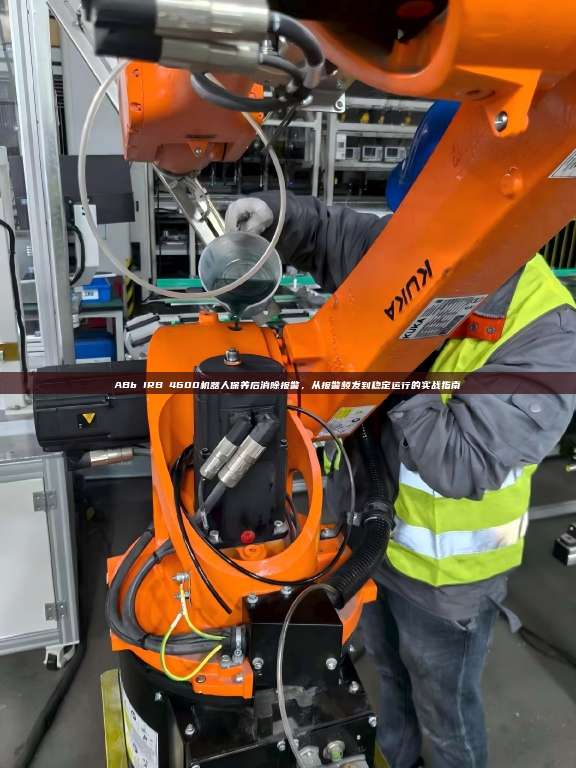
消除报警的标准三步法
第一步:确认报警代码与根源
通过示教器点击“事件日志”,按时间排序找到首个报警,37001 转数计数器未更新”说明各轴零点丢失,需重新校准;“38213 电池备份丢失”说明SMB板数据已丢失,需更换电池并更新转数计数器。
第二步:执行转数计数器更新(最关键的消除操作)
- 手动将机器人各轴移至机械零点刻度(通常为0°标记)。
- 进入“校准”菜单,选择“转数计数器更新”。
- 勾选所有轴,点击“更新”,此时若出现“确认零点位置”提示,必须确保各轴物理刻度对齐。
- 更新完成后,报警通常自动消除,若仍报“50056”,需检查是否因装配应力导致零点漂移,需重新微调。
第三步:针对特定报警的专项处理
- 电池报警(38213):更换SMB电池后,必须执行“更新转数计数器”,否则每次断电都会复现。
- 编码器报警(34305):检查编码器插头是否完全卡入,用万用表测量5V供电是否正常,若线缆破损,需更换整根编码器线。
- 过载报警(50057):检查润滑脂是否加注过多,IRB 4600各轴润滑脂量有严格标准(如轴1约120g),过多会导致搅拌阻力增大,同时确认电机抱闸是否完全释放。
保养后预防报警的四个细节
- 断电操作:更换SMB电池必须在控制柜断电且机器人本体断电下进行,否则数据易丢失。
- 使用原厂润滑脂:ABB指定润滑脂型号(如Kyodo Yushi Multemp LRL No.3),混用会导致报警。
- 零点标记复核:保养后手动低速运行各轴,观察是否有异响或抖动,确认零点无误后再自动运行。
- 备份系统:保养前务必用U盘备份系统参数与校准数据,一旦报警无法消除,可快速恢复。
当报警无法消除时的应急方案
若按上述步骤操作后仍报“37001”或“34304”,说明SMB板或编码器硬件损坏,此时可尝试:
- 将机器人切换到“手动减速”模式,低速移动各轴,观察报警是否随位置变化。
- 若某轴移动时报警消失,说明该轴编码器间歇性故障,需更换。
- 若所有轴均报警,则SMB板通信故障,需更换SMB板并重新校准。
ABB IRB 4600机器人保养后消除报警,核心在于“数据更新”与“机械复位”的同步,任何涉及编码器、电池或关节拆装的操作,最后一步必须是“转数计数器更新”,掌握这一逻辑,您就能在15分钟内解决90%的保养后报警,让机器人迅速回归稳定运行,定期保养加上规范复位,才是延长IRB 4600寿命的真正秘诀。
 服务热线