服务热线
应用行业:
18550516156
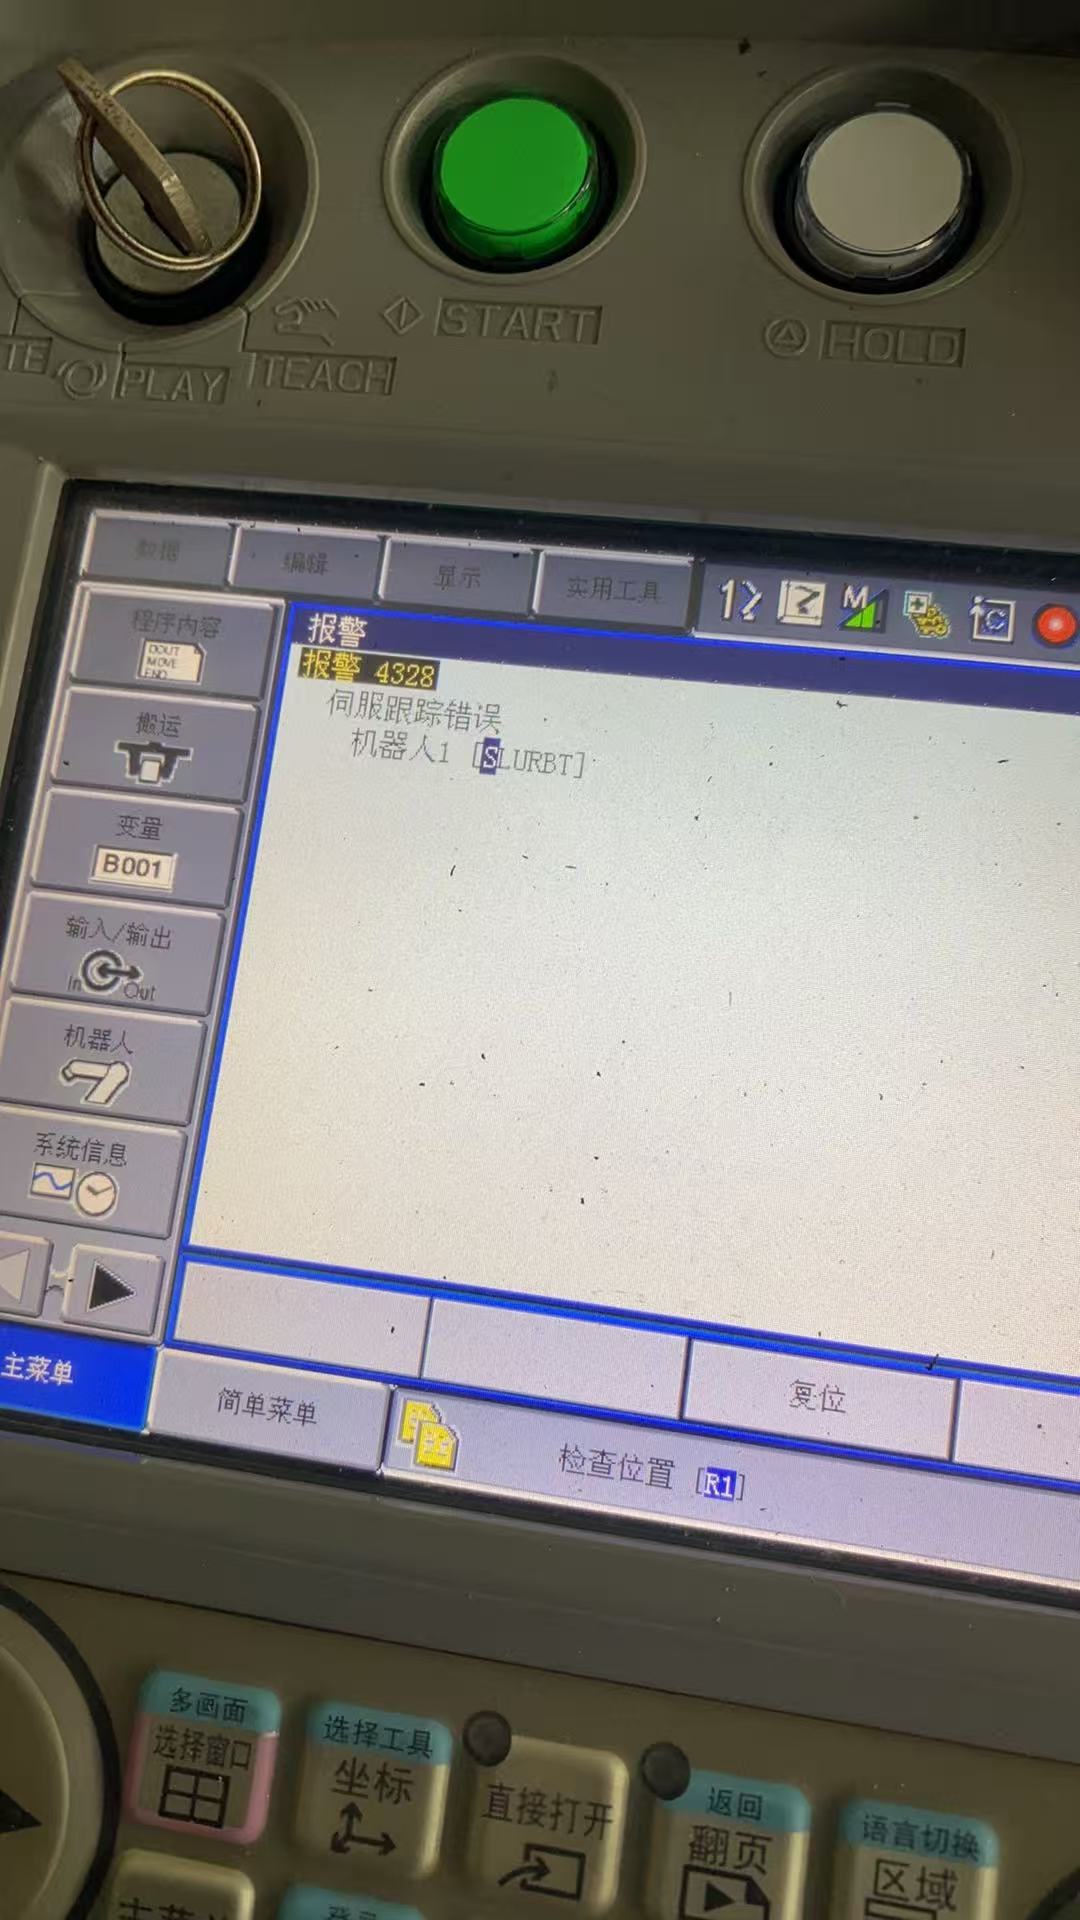
苏州凯铂克智能科技有限公司承接安川(YASKAWA)MH24 系列六轴机器人配 DX200 控制柜的调试与保养,镇江及周边地区可安排上门。本文按一台现场机器的真实状态讲:示教器上停在「报警 4328 伺服跟踪错误」,机器人1,码 [SLURBT],这正是 MH24 这类中负载机型最常见、也最容易被误判成「伺服电机坏了」的一条报警。
MOTOMAN-MH24 是 6 轴垂直多关节机器人,可搬质量 24 kg,水平可达半径约 1730 mm,垂直可达约 3089 mm,重复定位精度 ±0.06 mm,本体约 268 kg,支持地面、悬挂与壁挂三种安装,标准搭配 DX200 控制柜。参数记不住没关系,但调试保养时必须知道两件事:24 kg 是含夹具与工件一起算的,超载会先体现为跟踪类报警而不是直接报过载;中空上臂用来走线,线缆走不好,跟踪误差也会飘。
这条报警的字面意思是:控制器发出的位置指令与实际反馈偏差超限。它不等于电机坏,按下面顺序查,八成能在现场定位:
1. 先看是哪一轴。报警信息里的 [SLURBT] 就是 S、L、U、R、B、T 六轴,方括号里出现哪个字母,就先盯哪一轴,不用整机乱拆。
2. 查机械侧负载与卡阻。夹具是否偏重、工件是否超重、导轨或工装是否顶到、减速机是否缺脂发涩。手动低速点动那一轴,听声音、摸温升,卡滞很明显。
3. 查动力线与编码器线。这是最高频的原因:中空臂内线缆长期弯折,容易出现内部断丝、屏蔽层破损;接头进水氧化、插针退出也会让反馈跳变。用替换法换一根确认好的线缆,是最快的验证。
4. 查编码器与电池。DX200 侧的编码器电池电压低会先报绝对值丢失类报警,但电压临界时也可能表现为跟踪偏差;电池换过而没做原点数据恢复,同样会飘。
5. 查伺服与参数。以上都排除后,再看伺服单元、制动器释放是否到位、以及增益与负载惯量参数是否被人动过。换过电机或减速机却没有重做原点与负载参数,报警会反复出现。
不是把报警复位就完事。我们上门调试按这套流程走:整机绝缘与接地检查 → 各轴原点复归与零点标定 → 工具坐标(TCP)与工件坐标标定 → 干涉区与软限位设定 → 程序试运行与轨迹修正 → IO 与外围设备(夹具、输送线、视觉、焊机)联调 → 带载连续运行观察节拍与温升 → 参数与程序备份交付。备份这一步一定会做,后期换件、恢复生产都靠它。
MH24 这类中负载机型,建议按运行工时而不是按日历来排:
1. 各轴减速机润滑脂:按手册周期补脂或更换,缺脂是跟踪报警与异响的常见源头;
2. 编码器电池:一般 2 年左右更换,电压掉到临界前换掉,避免丢原点;
3. 线缆与接头:检查中空臂内线束有无磨破、接头有无氧化进水,必要时整根更换;
4. 风扇与滤网:DX200 柜内风扇、滤网积灰会导致过热报警,定期清理;
5. 抱闸与平衡:断电状态下检查各轴抱闸释放与保持是否正常;
6. 本体紧固与精度:检查各轴螺栓、地脚,抽测重复定位精度,偏差大就做精度校正。
镇江、丹阳、扬中、句容以及常州、扬州方向都在我们的常规上门范围,一般提前一天预约即可。带备件上门,线缆、编码器、电池、风扇这类常备件可以现场换,减少停机时间。调试完成后交付参数备份与保养记录,方便你们后续自己排计划。
机器人报警号、当时在跑什么程序、动过哪些部件,这三样信息给到我们,判断会快很多。咨询与预约:18550516156(苏州凯铂克智能科技,工业机器人维修、调试、保养、备件)。

您是本站第987474名访客 今日有1篇新文章/评论