欢迎来到苏州凯铂克智能科技有限公司
苏州凯铂克智能科技有限公司微信号

苏州凯铂克智能科技有限公司

11年专注机器人应用,售前有方案|售中有体验|售后有保障

苏州凯铂克智能科技有限公司采购电话

机器人调试

当前位置:网站首页 > 机器人调试 > 正文

机器人调试

安川超声波焊接机器人调试编程 工作站示教标定与焊头对位上门服务-苏州凯铂克

应用行业:

咨询热线

18550516156

产品详细

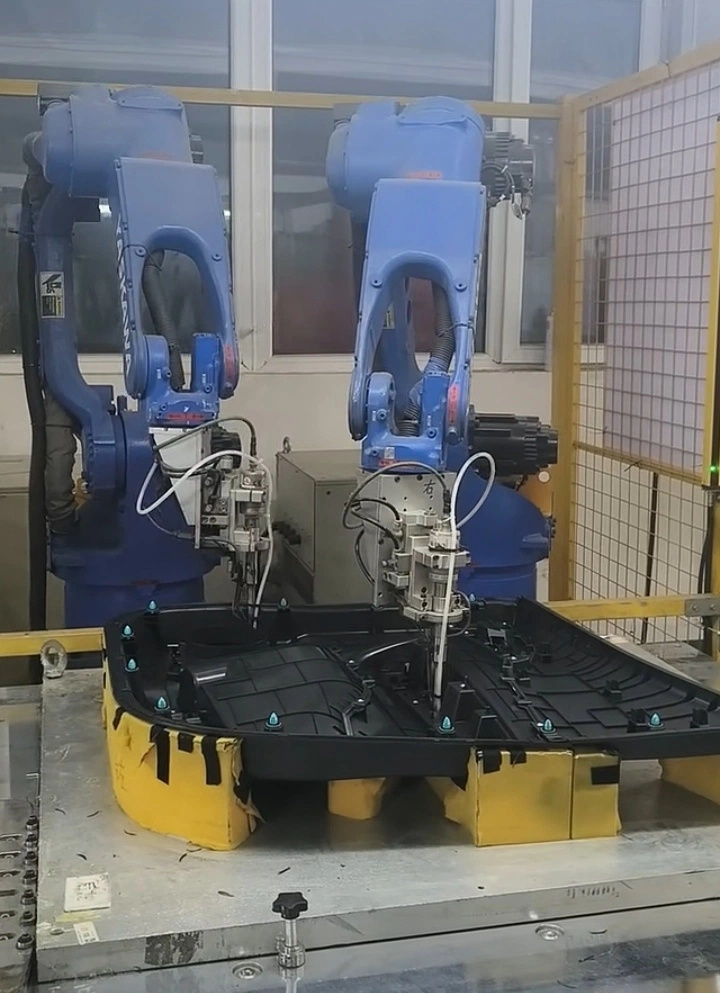
安川超声波焊接机器人调试编程 工作站示教标定与焊头对位上门服务-苏州凯铂克 安川机器人调试 超声波焊接工作站 机器人示教编程 坐标系标定 焊头对位 机器人上门调试 超声波焊接 示教编程 工作站联调 第1张

苏州凯铂克智能科技有限公司承接江浙沪地区安川 YASKAWA 工业机器人超声波焊接工作站的调试、示教编程与标定服务,覆盖单机或双机配合工装夹具完成取放、对位与焊接的塑料件、塑胶组件装配工位。可现场完成新机上线编程、安装就位核对、工具与工件坐标系标定、焊点轨迹示教、焊头对位、外围 IO 与夹具联调,以及空载、带载试运行验收,先核对工况与问题再出方案,配合客户把工作站稳定移交投产。

一、工作站工况与调试范围

超声波焊接工作站多用于塑料件、塑胶组件的焊接装配,通常由一台或两台安川六轴多关节机器人配合末端焊头、夹持工装与定位夹具组成,在安全围栏与网格防护内完成取料、定位、焊接与卸料。调试编程工作围绕机器人本体、末端工装、焊头与外围夹具、信号联动之间的配合展开,使焊点位置、焊接姿态、压合保持与生产节拍满足工艺要求。

  • 设备构成:安川六轴机器人本体、控制柜、末端焊接或夹持工装、超声波焊头、定位夹具与安全防护围栏;具体机型、负载、臂展与重复定位精度以设备铭牌和出厂规格书为准。
  • 工位类型:单机焊接、双机协同取放与焊接、多工件交替焊接等装配工位。
  • 调试阶段:新机上线安装调试、产品换型程序调整、搬迁复装后复位、故障停机后恢复投产。

二、安装调试与投产配套

工作站就位后,先核对机器人地脚、法兰、末端工装与夹具固定情况,确认本体、控制柜、焊头与气源、电源、信号线路连接到位;再核对机器人原点与各轴位置状态,确认安全信号、限位与防护围栏回路正常,为后续编程标定打下基础。

  • 就位核对:本体与工装夹具水平固定、末端执行器安装牢靠、线缆气管走向规整,排除松动、干涉与刮蹭隐患。
  • 电气与信号:核对主电源、控制柜供电、传感器、夹具夹紧放松信号、焊头触发与允许信号的接线与逻辑对应关系。
  • 安全回路:确认急停、安全门、光栅或围栏防护等安全信号有效,调试期间先在低速、空载状态下验证。

三、示教编程与轨迹规划

在坐标系与基准核对完成后,按产品轮廓与焊接工艺示教焊点轨迹,规划机器人接近工件、到位焊接、抬枪离开与避让夹具、工件的动作姿态,并调整各段速度、过渡圆弧与节拍,使动作连贯、不干涉、节拍稳定。

  • 轨迹示教:沿产品焊点或焊缝轮廓逐个示教目标点,确定接近、焊接、抬枪与退避路线。
  • 姿态调整:核对末端焊头相对工件的角度与压合方向,保证焊接面贴合、受力均匀。
  • 节拍优化:在保证质量与安全的前提下优化各段速度与过渡动作,减少空行程,匹配产线节拍。
  • 程序备份:调试完成后留存程序与参数备份,标注工件型号与版本,便于后续换型追溯。

四、坐标系标定与焊头对位

焊点偏移、压合不实等问题,往往与原点、工具坐标系或工件坐标系偏差有关。调试时先核对机器人原点与基准位置,再按焊头末端位置重新标定工具坐标系,按夹具定位基准标定工件坐标系,保证示教点位与实际工件位置一致。

  • 原点核对:确认机器人零点与各轴基准位置,必要时重新复归原点,消除断电、换件后的位置偏差。
  • 工具坐标系:以焊头或夹持末端为基准建立工具坐标系,修正末端方向与中心点位置。
  • 工件坐标系:以夹具定位面或工件基准孔、基准边为参照建立工件坐标系,适应夹具批次与装夹位置变化。
  • 焊头对位:逐项核对焊头与工件、夹具的相对位置,确认焊接压力保持、触发时机与压合到位状态。

五、外围联调与试运行验收

机器人程序与标定完成后,配合夹具、传感器与输送或上下料环节做外围 IO 联调;双机工位还要确认两台机器人的动作先后、等待信号与相互避让区间,避免动作干涉。最后先空载慢速走完整轨迹,再带工件观察焊点位置、焊接姿态、压合质量与节拍,确认无报警、无明显偏差后移交投产。

  • IO 与夹具联调:核对夹紧、放松、到位检测、焊头触发与机器人动作之间的信号时序。
  • 多机协同:双机工位确认动作顺序、互锁与避让区间,保证两台机器人互不干涉。
  • 试运行验收:空载慢速验证轨迹与安全,带件复测焊点位置、姿态与节拍,记录调试结果并交接操作要点。

六、常见调试问题与处理方向

  • 焊点偏移或错位:优先核对工件坐标系、夹具定位与装夹基准,再检查工具坐标系与原点是否偏差,重新标定后复测点位。
  • 压合不实或焊接不牢:核对焊头对位、焊接压力保持、触发时序与工件贴合状态,检查末端工装与夹具是否松动。
  • 节拍偏慢:梳理空行程与过渡动作,优化速度与路径,在不影响质量的前提下压缩等待与移动时间。
  • 信号不同步:核对外围 IO 逻辑、传感器到位信号与机器人程序时序,排除接线松动与逻辑对应错误。
  • 动作干涉或报警:检查轨迹与避让区间、夹具位置与周边防护,必要时调整姿态与路径后再低速试运行。

七、服务流程与保障

现场沟通与工况确认 → 设备与程序状态检测 → 方案与报价确认 → 调试、编程与标定 → 外围联调 → 空载带载试运行验收。可上门服务,也可按设备情况远程沟通指导;调试完成后留存程序与参数备份,后续换型、保养或出现同类问题可继续咨询跟进。

如需预约江浙沪地区安川超声波焊接机器人及工作站的调试编程、坐标系标定、焊头对位与上门排查对接,可拨打咨询热线 18550516156,或在商铺联系方式处留言,说明机器人机型、工位工况与现存问题,我们会尽快对接。

返回顶部
微信咨询&折扣
EMail:1241838987@qq.com
在线时间
9:00 ~ 23:00

您是本站第987439名访客 今日有1篇新文章/评论