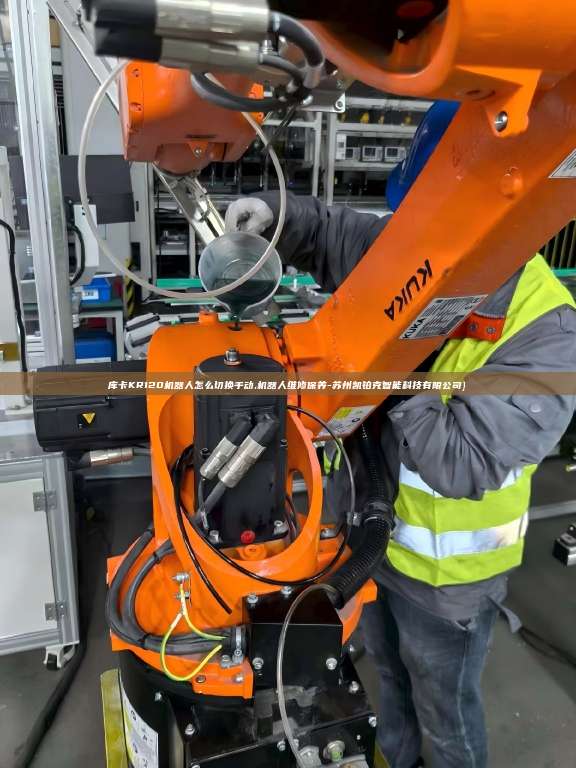
库卡KR120机器人切换手动模式需通过示教器操作:首先按下示教器上的“开关”按钮激活设备,进入主菜单后选择“模式”选项,将模式从“自动”切换至“手动T1”或“手动T2”(T1为低速手动,T2为高速手动,需注意安全),切换前需确保机器人处于原点位置或安全区域,避免运动碰撞,日常维修保养需定期检查各轴润滑油位、清洁传感器、紧固松动螺丝,并备份控制器数据,苏州凯铂克智能科技提供专业维修保养服务,确保机器人稳定运行。
库卡KR120机器人手动模式切换指南
库卡KR120机器人作为工业自动化领域的高效设备,其手动模式(也称为“T1模式”或“示教模式”)是调试、示教、维护及故障处理的核心操作模式,为确保操作安全及设备正常运行,操作人员需严格按照规范流程进行手动模式切换,本文将详细介绍库卡KR120机器人手动模式的切换步骤、注意事项及相关安全规范,供操作人员参考。
安全操作前置准备
在切换手动模式前,必须完成以下安全检查,避免意外发生:
确认工作环境安全
- 机器人工作区域内无无关人员,确保急停按钮可及。
- 检查机器人本体、控制器及电缆外观,无明显损坏(如电缆破损、外壳变形等)。
- 确认机器人已处于原始位置(如零点位置或安全停机位置),避免因突然运动导致碰撞。
检查操作权限
- 仅经过培训的授权人员可操作机器人,未培训人员严禁触碰控制面板。
- 确认机器人控制柜已通电,且系统无故障报警(如“Emergency Stop”“Controller Error”等)。
准备工具与防护装备
- 佩戴防护手套、护目镜(如需接触机器人末端工具)。
- 准备示教器(KUKA SmartPAD)并检查电量,确保显示正常。
手动模式切换详细步骤
库卡KR120机器人的手动模式主要通过示教器(SmartPAD)操作,以下是具体流程:
步骤1:启动系统并进入主界面
- 按下控制柜电源按钮,等待系统自检完成(约30秒),示教器自动启动。
- 若示教器处于锁屏状态,输入操作员密码(默认密码需参考设备手册,首次使用由管理员设置)。
步骤2:找到模式选择菜单
- 在示教器主界面,点击顶部菜单栏的 “配置”(或“Settings”,根据系统语言可能显示为中文或英文)。
- 在配置菜单中,选择 “运动”(或“Motion”)选项。
- 进入“运动”子菜单后,找到 “操作模式”(或“Operating Mode”)选项。
步骤3:选择手动模式(T1模式)
- 点击“操作模式”,系统弹出模式选择列表,包含以下常见模式:
- T1(手动模式):用于示教、点动操作,机器人速度较低(10%),末端执行器需安装防护装置。
- T2(手动模式):用于测试程序,机器人速度较高(≤50%),需确保工作区域绝对安全。
- AUT(自动模式):用于生产运行,机器人按预设程序全速运行。
- 外部自动模式:由外部信号触发自动运行。
- 选择 “T1” 模式,确认后系统提示“是否切换至T1模式?”。
步骤4:确认切换并验证状态
- 点击“是”,系统自动切换至T1模式,示教器状态栏会显示当前模式为“T1 Manual”。
- 轻轻摇动摇杆(或按方向键),观察机器人是否低速响应(若机器人无动作,需检查使能开关是否按下)。
步骤5:使能开关操作(关键安全步骤)
T1模式下,机器人运动需持续按下使能开关:
- 使能开关位于示教器背面,分为“三级”:
- 一级按下:机器人使能,可低速运动(T1模式)。
- 二级急停:用力按下使能开关或按下急停按钮,机器人立即停止运动(触发“电机关闭”报警)。
- 操作规范:
- 点动机器人时,手指轻搭使能开关,确保意外触碰时可立即触发急停。
- 长时间不操作时,松开使能开关,机器人锁定,防止误动作。
手动模式下的核心操作
切换至T1模式后,可进行以下基础操作:
机器人点动(Jogging)
- 坐标系选择:在示教器界面选择“世界坐标系”“工具坐标系”或“基坐标系”(根据调试需求选择)。
- 运动轴控制:通过摇杆或方向键控制机器人各轴(轴1-6)运动,轻摇为低速,重摇为高速(T1模式下速度受限)。
- 精确定位:使用“步进”功能(如“0.1mm”“0.1°”增量),实现微调。
末端工具控制
- 若机器人末端安装有气动夹爪、焊枪等工具,可在示教器界面直接控制其开关(如“夹紧/松开”“启动/停止”)。
程序示教
- 在T1模式下,可新建或编辑程序:
- 点击“程序”菜单,选择“新建程序”并命名。
- 点动机器人至目标位置,点击“记录位置”,系统自动生成运动指令(如“PTP”“LIN”)。
- 保存程序并退出编辑模式。
注意事项与常见问题处理
安全规范
- 严禁在自动模式下切换手动模式:必须先停机(按下急停按钮或切换至T1模式)后再操作。
- 使能开关始终可控:点动时确保手指可随时触及急停按钮,避免机器人碰撞设备或人员。
- 速度限制:T1模式下机器人速度默认≤10%,如需调整需在“参数设置”中修改(仅管理员权限)。
常见问题处理
| 问题现象 |
可能原因 |
解决方法 |
| 切换T1模式无响应 |
系统报警未复位 |
查看示教器报警信息,按“复位”按钮清除报警。 |
| 点动机器人时电机未启动 |
使能开关未按下/控制器未使能 |
检查使能开关状态,按下控制柜“使能”按钮(如有)。 |
| 机器人运动异常(抖动/异响) |
机械卡阻/编码器故障 |
立即按下急停按钮,联系专业维修人员检查。 |
| 示教器黑屏/失联 |
电量不足/通信故障 |
连接充电器,检查控制柜与示教器通信线是否松动。 |
手动模式是库卡KR120机器人调试与维护的基础操作,操作人员需熟练掌握切换流程及安全规范,严格遵守“先安全、后操作”原则,如遇复杂故障或程序调试需求,建议联系设备供应商技术支持,确保设备长期稳定运行。
基于库卡KR120机器人通用操作流程,具体细节请以设备随机手册及现场安全规程为准。
【技术服务与配件支持】
本文由专业工业机器人维修团队整理发布。如果您在现场遇到设备报错、示教器故障或需要定期保养,欢迎随时联系我们的技术工程师进行咨询与现场服务。
服务热线/微信: 18550516156 魏工
 服务热线